
Просмотры:0 Автор:Pедактор сайта Время публикации: 2026-08-24 Происхождение:Работает


Прессовые линии больших объемов полагаются на автоматизацию штамповки, чтобы сократить время цикла, максимизировать производительность и уберечь операторов от опасной зоны. Основным инженерным препятствием является выбор правильного механизма передачи. Если вы выберете слишком сложную систему, вы увеличите капитальные затраты и время программирования. Если вы выберете слишком упрощенную систему, вы рискуете столкнуться с зазорами штампа и ограничить типы деталей, которые вы можете использовать в будущем. Мы оценим механические различия между этими системами на основе кинематики, геометрии детали, точности и компоновки пресса. Эта система технической оценки поможет вам окончательно сравнить манипуляторы для штамповки 2D и 3D, чтобы вы могли согласовать механические возможности с эксплуатационными целями вашего предприятия.
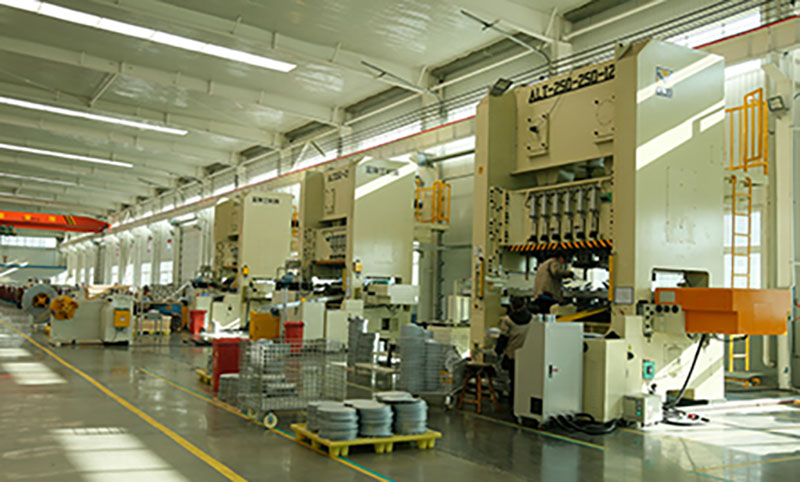
Кинематические ограничения: 2D-манипуляторы работают строго по плоским осям (XY), что делает их высокоэффективными для перемещения плоских деталей, тогда как 3D-манипуляторы добавляют ось Z (и часто возможности вращения), необходимую для глубокой вытяжки или сложной геометрии.
Пропускная способность и гибкость: 2D-системы обычно обеспечивают более быстрое время цикла и более высокую базовую жесткость за счет сокращения путей движения, в то время как 3D-системы жертвуют предельной скоростью ради гибкости, позволяющей очищать сложные штампы и переориентировать детали между прессами.
Реальная стоимость: Первоначальная стоимость 2D-манипулятора значительно ниже, что делает его экономичным вариантом для простых задач, но долгосрочные расчеты должны учитывать потенциальную стоимость ограниченных возможностей будущих торгов, если контракты на сложные детали не могут быть выполнены.
Требования к интеграции: манипуляторы для автоматизации 3D-штамповки требуют более совершенного программирования предотвращения столкновений, сложных инструментов на конце рычага (EOAT) и более строгой синхронизации пресса по сравнению с 2D-вариантами.
Оглавление
Манипулятор 2D-штамповки работает по строго плоскому профилю движения. Механическая архитектура ограничивает движение двумя основными направлениями. Он использует горизонтальную передачу вдоль оси X для перемещения деталей между станциями. Он использует горизонтальный вылет или наклон вдоль оси Y для входа и выхода из зоны пресса. В этой системе отсутствуют возможности независимого вертикального подъема. Он полностью полагается на ход пресса и внутренние подъемники матрицы, которые поднимают деталь над башмаком матрицы.
Механическая простота 2D-системы обеспечивает огромную жесткость конструкции. Меньшее количество движущихся осей означает меньшее количество точек сочленения, которые могут прогибаться под нагрузкой. Такая жесткость сводит к минимуму вибрацию во время высокоскоростной передачи. Снижение вибрации позволяет использовать агрессивные профили ускорения и замедления. Вы достигаете максимальной производительности без ущерба для повторяемости позиционирования. Серводвигатели могут приводить в движение линейные рельсы с максимальной скоростью, поскольку им не приходится преодолевать консольный вес вертикальной мачты.
Эти системы превосходно подходят для конкретных производственных условий. Типичные области применения включают операции мелкой формовки и подачу плоских заготовок. Они доминируют в прогрессивных штампах, где вертикальный зазор минимален, а детали остаются относительно плоскими. Предприятия, производящие простые кронштейны, шайбы или плоские панели, получают огромную выгоду от такой архитектуры. 2D-установка обеспечивает непревзойденную надежность для простых геометрических фигур, не требующих сложных манипуляций в воздухе.
Манипулятор для 3D-штамповки обеспечивает пространственное движение линии пресса. Механическая архитектура включает специальную ось Z для вертикального подъема. Это работает параллельно со стандартными осями X и Y. Многие конфигурации функционируют как усовершенствованные платформы трехосного перемещения, прикрепленные к стойкам пресса. Другие используют полностью шарнирные роботизированные руки с шестью степенями свободы, прикрепленные к полу. Эта пространственная свобода фундаментально меняет способ перемещения деталей через окно пресса.
Основным эксплуатационным преимуществом является возможность вертикального извлечения. Манипулятор может поднимать детали непосредственно из глубоких полостей штампа. Он может наклонять, вращать или переворачивать материалы в воздухе. Это происходит без какого-либо прямого физического контакта со стороны человека-оператора. Вы можете легко переориентировать сложную геометрию между операциями прессования. Это устраняет необходимость в промежуточных столах, переворотных станциях или ручном вмешательстве между тандемными прессами.
Эти системы справляются с тяжелой работой сложных производственных процессов. Типичные области применения включают синхронизированные тандемные прессовые линии и глубокую штамповку. Панели автомобильного кузова в значительной степени полагаются на 3D-манипуляции для очистки больших желобов для мусора и направляющих штифтов. Любой производственный цикл, требующий промежуточных изменений ориентации, требует этой технологии. 3D-архитектура обеспечивает гибкость, необходимую для выполнения сложных проектов деталей, которые в противном случае привели бы к сбою в системе плоского переноса.
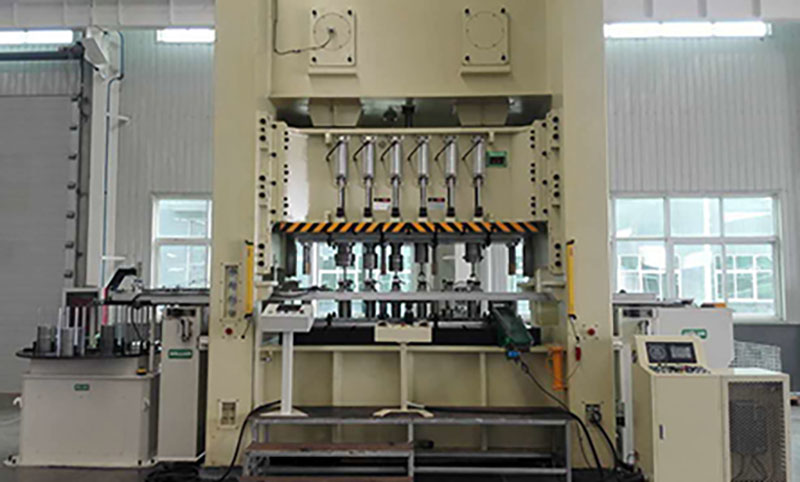
Геометрия детали служит основным критерием фильтрации при выборе средств автоматизации. Плоские детали легко перемещаются по горизонтальной плоскости. Сложные детали представляют собой непосредственные физические препятствия. Для компонентов глубокой вытяжки требуется ось Z 3D-манипулятора. Вам необходимо физически извлечь деталь из нижней полости матрицы. Горизонтальный перенос не может начаться до тех пор, пока деталь не выйдет за пределы матрицы и выступающие направляющие штифты.
2D-система требует специального инструмента для обработки сложных деталей. Он в значительной степени зависит от пневматических подъемников или подъемников, работающих на азоте. Эти подъемники поднимают деталь на высоту передачи. Инженерный комплекс штампов со встроенными подъемниками требует значительных капитальных затрат и затрат на техническое обслуживание. Вы должны оценить стоимость разработки этих сложных штампов для каждой новой детали. Часто инвестиции в 3D-манипулятор оказываются более эффективными, чем модификация каждого башмака штампа в вашем инвентаре.
Зазор матрицы также определяет требуемую траекторию движения. Направляющие штифты, желоба для мусора и кулачки создают опасность столкновения внутри окна пресса. 2D-манипулятор должен перемещаться по этим препятствиям линейно, что иногда невозможно. 3D-система может просто поднять деталь над препятствиями. Этот вертикальный зазор значительно упрощает конструкцию матрицы. Это сокращает инженерные часы, необходимые для разработки новых инструментов, и предотвращает катастрофические сбои.
Время цикла напрямую влияет на рентабельность прессовой линии. Вы должны сравнить профили ускорения обеих систем. 2D-манипуляторы отличаются превосходной скоростью ускорения и замедления. Упрощенная механика позволяет агрессивно настраивать серводвигатель. Масса движущихся компонентов существенно ниже. Это приводит к невероятно высокой скорости передачи из одной точки в другую, которая соответствует скорости высокоскоростных механических прессов.
Реализация 3D-движения приводит к значительному увеличению времени цикла. Перемещение в трех измерениях по своей сути занимает больше времени, чем линейное движение. Перемещение по оси Z добавляет критические доли секунды к каждому ходу. Манипулятор должен поднять, перенести, а затем опустить деталь. Это последовательное движение расширяет общее окно переноса и часто требует, чтобы пресс работал на более низкой непрерывной скорости.
При оценке этих систем необходимо тщательно рассчитывать влияние ударов в минуту (SPM). Выполните следующие действия, чтобы определить штраф за время цикла:
Измерьте базовое время хода пресса от верхней мертвой точки до нижней мертвой точки.
Рассчитайте время извлечения по оси Z, необходимое для очистки нижнего башмака матрицы.
Добавьте время горизонтального перемещения по оси X между станциями пресса.
Учитывайте время вставки по оси Z, необходимое для размещения детали в следующей последовательности.
Сравните общее время автоматической передачи с непрерывным циклом прессования, чтобы определить максимальную скорость в минуту.
Точность позиционирования зависит от минимизации механических допусков. Каждая движущаяся ось представляет потенциальную точку отклонения. 2D-манипуляторы по своей сути обеспечивают более высокую базовую повторяемость. У них меньше движущихся частей и точек сочленения. Жесткие линейные направляющие обеспечивают точное выравнивание во время высокоскоростных перемещений. Это гарантирует, что деталь каждый раз будет точно приземляться на локаторы матрицы.
3D-система сталкивается с более серьезными инженерными задачами по обеспечению точности. Работа при полном выдвижении усиливает незначительные вибрации. Механизм оси Z создает консольный эффект во время горизонтального перемещения. Это требует более тяжелых структурных компонентов для противодействия многоосной вибрации. Портал или основание должны поглощать значительные динамические силы, чтобы обеспечить устойчивость инструмента на конце рычага.
Разрешение серводвигателя играет решающую роль в точности 3D. Усовершенствованные абсолютные энкодеры должны отслеживать положение одновременно в трех пространственных измерениях. Контроллер должен компенсировать импульс инструмента, когда он раскачивается в воздухе. Соблюдение жестких допусков требует постоянной калибровки. Вы должны убедиться, что 3D-система обладает достаточной жесткостью для вашей конкретной полезной нагрузки, чтобы предотвратить неправильную загрузку деталей.
Физическое расположение вашего объекта определяет выбор оборудования. Расстояние между прессами в тандемной линии имеет решающее значение. Это расстояние определяет необходимый радиус действия манипулятора. Большие расстояния передачи требуют надежной механической поддержки. 2D-система может охватывать умеренные расстояния с использованием прочных линейных рельсов. Однако чрезмерное расстояние усиливает вибрацию и отклонение передающего стержня.
Требования к занимаемой площади существенно различаются между двумя архитектурами. 3D-манипуляторы часто требуют более прочных монтажных конструкций. Они должны справляться со сложным моментом инерции, создаваемым многоосными движениями. Напольные шарнирно-сочлененные роботы требуют прочного бетонного крепления и защитного ограждения. Портальные 3D-системы требуют тяжелых стальных надстроек, прикрепленных болтами непосредственно к короне пресса.
Вы должны оценить доступное пространство между стойками пресса. 2D-системы обычно имеют более низкий профиль. Они легко помещаются в тесные окна и под низкие потолки. 3D-системы требуют большего вертикального зазора над штампом. Мачте оси Z или роботизированному манипулятору требуется пространство для шарнирного соединения без удара о пресс-цилиндр. Перед установкой убедитесь, что размеры вашей печатной машины соответствуют требуемому пространству.
Вес инструмента напрямую влияет на производительность и скорость манипулятора. В полезную нагрузку входит как штампованная часть, так и ЕОАТ. 2D-манипуляторы часто могут обрабатывать более тяжелые грузы на более высоких скоростях. Их более простая структурная динамика более эффективно распределяет вес. Линейные направляющие поддерживают груз непосредственно против силы тяжести. Это позволяет серводвигателям полностью сосредоточиться на горизонтальном ускорении, а не на борьбе с вертикальным падением.
3D-манипуляции требуют очень сложных инструментов на конце руки. Вам часто нужны вакуумные захваты с механизмами податливости. Эти механизмы компенсируют небольшие отклонения во время вертикального извлечения. EOAT должен закрепить деталь при многоосном вращении. Это значительно увеличивает вес конца рычага манипулятора за счет использования тяжелых алюминиевых профилей и нескольких блоков пневматических клапанов.
Двигатель оси Z должен поднимать эту объединенную полезную нагрузку против силы тяжести. Это ограничивает максимальную скорость ускорения 3D-системы. Тяжелая полезная нагрузка вызывает прогиб конструкции при максимальном вылете. Необходимо тщательно рассчитать динамическую грузоподъемность. Убедитесь, что выбранная система способна справиться с самой тяжелой комбинацией деталей и инструментов, не жертвуя точностью и не вызывая ошибок перегрузки сервопривода.
Автоматизированные системы передачи коренным образом меняют безопасность на рабочем месте. Обе архитектуры удаляют операторов из основной опасной зоны. Человеческие руки больше не входят в пресс во время цикла штамповки. Это эффективно исключает риск ампутации или размозжения. Автоматизация обеспечивает соблюдение строгих правил промышленной безопасности и стандартов OSHA.
3D-манипуляторы обеспечивают особые эргономические преимущества для сложного производства. Они устраняют необходимость ручной переориентации в середине процесса. Операторам больше не нужно переворачивать тяжелые заготовки между прессами. Обращение с материалами с острыми краями вручную приводит к серьезным рваным ранам и растяжениям. 3D-система автономно управляет всеми пространственными манипуляциями, защищая рабочих от острого листового металла.
Это значительно снижает эргономическую нагрузку и травматизм на рабочем месте. Количество травм, связанных с повторяющимися движениями, резко снижается, когда тяжелую работу выполняет автоматизация. На предприятии меньше исков о компенсации работникам. Протоколы безопасности переходят от физической охраны к электронным блокировкам и световым завесам. Операторы переходят к более безопасным ролям, управляя интерфейсом автоматизации с пульта управления.
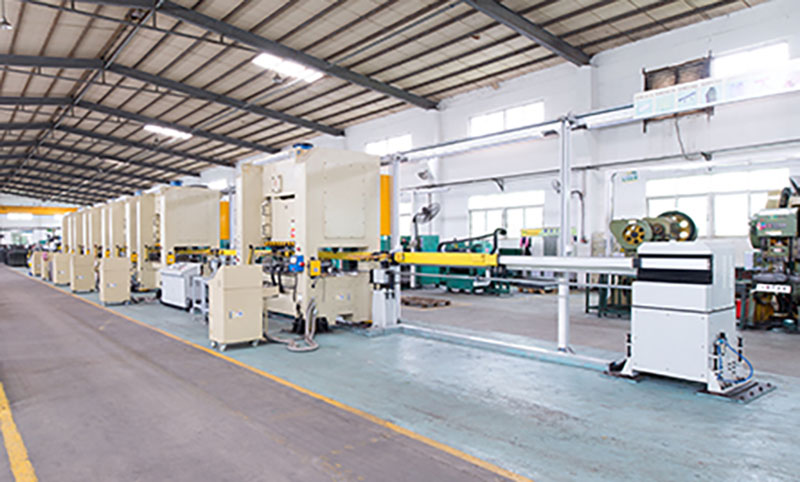
Базовые требования к оборудованию определяют первоначальные капитальные затраты. 2D-система требует меньшего количества серводвигателей и более простых приводных механизмов. Структурные компоненты менее сложны в изготовлении и сборке. Это делает 2D-архитектуру более экономичной для простых задач. Предприятия могут автоматизировать несколько прессов с меньшими первоначальными инвестициями, обеспечивая более быстрый период окупаемости линий по производству плоских деталей.
3D-система требует значительно более высоких капитальных затрат. Для добавления оси Z требуются дополнительные двигатели, прецизионные редукторы и сверхмощные шарико-винтовые пары. Вы должны учитывать скрытые затраты на лицензирование программного обеспечения. Для управления платформами с трехосным движением и расчета сложной кинематики требуются усовершенствованные контроллеры. Эти запатентованные системы управления требуют значительных первоначальных затрат на проект.
Вы также должны учитывать стоимость специализированного EOAT. 3D-захваты требуют сложной пневматической маршрутизации, вакуумной трубки Вентури и интеграции датчиков. Монтажные конструкции для 3D-систем требуют изготовления из более тяжелой стали. Тщательно оцените доступность вашего капитала, прежде чем использовать пространственный манипулятор. Убедитесь, что объем производства и сложность деталей оправдывают более высокие первоначальные инвестиции.
Автоматизированные манипуляторы обеспечивают окупаемость инвестиций за счет увеличения скорости производства. Машина работает непрерывно, без усталости, перерывов и смен смен. Постоянное время цикла обеспечивает предсказуемую и более высокую производительность. Увеличение пропускной способности напрямую компенсирует первоначальные капитальные затраты. Вы производите больше деталей за смену с меньшим количеством дефектов и отходов.
Автоматизация позволяет стратегически перераспределить рабочую силу. Вам больше не нужны операторы, выполняющие задачи по ручной передаче или загружающие тяжелые заготовки. Эти работники переходят на более ценные руководящие должности. Они управляют контролем качества, проводят визуальные проверки и занимаются оптимизацией системы. Это максимизирует ценность вашей рабочей силы и улучшает общий моральный дух предприятия.
Сокращение количества металлолома также повышает финансовую отдачу. Автоматизированные перемещения предотвращают падение деталей и повреждение из-за перекоса. Точное обращение обеспечивает более высокий выход продукции с первого прохода. Вы максимизируете использование сырья и снижаете затраты на утилизацию отходов. Общая эффективность прессовой линии значительно повышается, когда в процессе передачи исключена человеческая ошибка.
Ввод в эксплуатацию 2D-системы требует меньше инженерных часов. Программирование опирается на простую двухточечную логику. Контроллер управляет только двумя осями движения. Интеграция манипулятора с ПЛК пресса проста. Сигналы квитирования состоят из основных команд открытия/закрытия, проверки верхней мертвой точки и команд разрешения работы.
3D-система требует обширных усилий по программированию и интеграции. Инженеры должны разрабатывать сложные алгоритмы планирования пути. Они должны определять строгие зоны столкновения внутри пространства матрицы, чтобы предотвратить столкновение инструмента с направляющими штифтами. Система требует непрерывной синхронизации после нажатия кнопки. Манипулятор должен динамически регулировать свою скорость в зависимости от положения цилиндра пресса, чтобы оптимизировать время цикла.
Совместимость контроллеров становится серьезным препятствием для интеграции. Вы должны оценить простоту интеграции экосистем проприетарного программного обеспечения. Платформы с открытой архитектурой лучше взаимодействуют с существующими устаревшими ПЛК. Собственные системы часто требуют дорогостоящих шлюзовых модулей и специализированных программистов. Учитывайте эти часы интеграции при составлении графика проекта и планирования ресурсов, чтобы избежать задержек при запуске.
Профили механического износа различаются в зависимости от сложности системы. 3D-системы содержат больше движущихся частей и шарнирных соединений. Они используют больше серводвигателей, коробок передач и подшипников. Сложные системы управления кабелями постоянно изгибаются во время пространственного перемещения. Эти факторы по своей сути увеличивают количество потенциальных точек отказа и требуют более надежного запаса запасных частей.
2D-система предлагает более простой профиль обслуживания. Линейные направляющие требуют базовой смазки и периодического осмотра. Приводные ремни или реечные системы легко доступны для натяжения. Устранение неисправностей двухосной системы занимает значительно меньше времени. Это приводит к повышению общей эффективности оборудования (OEE) и сокращению времени незапланированных простоев.
Вы должны внедрить строгие графики профилактического обслуживания для обеих архитектур. 3D-системы требуют специализированных технических специалистов для калибровки и ремонта. В состав запасных частей должны входить специализированные абсолютные энкодеры и многоосные сервоприводы. При развертывании 3D-автоматизации запланируйте немного более высокие текущие ресурсы на обслуживание, чтобы система работала с максимальной производительностью.
Техническое сравнение 2D- и 3D-манипуляторов для штамповки | ||
Инженерный параметр | 2 -й манипулятор | 3 -й манипулятор |
|---|---|---|
Кинематические оси движения | X, Y (плоский) | X, Y, Z (пространственный) |
Влияние времени цикла | Чрезвычайно быстрый (высокий SPM) | Умеренный (штраф по оси Z) |
Пригодность геометрии детали | Плоские, неглубокие формы | Глубокие, сложные формы |
Технические требования к штампу | Требуются встроенные подъемники | Стандартные штампы приемлемы |
Сложность программирования | Простая двухточечная логика | Сложное планирование маршрута и зоны столкновений |
Грузоподъемность | Высокий (поддержка прямой нагрузки) | Умеренный (ограничения кантилевера) |
Накладные расходы на техническое обслуживание | Низкая сложность | Высокая сложность |
Многие предприятия попадают в ловушку чрезмерной спецификации оборудования. Они покупают 3D-манипулятор исключительно ради будущего. Однако в обозримом будущем они будут использовать только плоские детали. Это приводит к напрасным капитальным затратам. Предприятие не получает никаких эксплуатационных преимуществ от неиспользованной оси Z, однако за эту возможность они заплатили больше.
Эта чрезмерная спецификация также создает ненужные накладные расходы на обслуживание. Вы обслуживаете сложные серводвигатели и программное обеспечение, которые не приносят никакой ежедневной пользы. Более тяжелая 3D-система может фактически замедлить производство плоских деталей. Штраф за время цикла снижает общую производительность, а это означает, что вы платите больше денег за производство меньшего количества деталей в час.
Снизьте этот риск за счет тщательного анализа состава компонентов. Проведите тщательный исторический анализ ваших производственных циклов. Прогнозируйте будущие контракты на основе реалистичных рыночных данных. Инвестируйте в 3D-автоматизацию только в том случае, если сложная геометрия составляет значительную часть вашего объема. Согласуйте технологию непосредственно с вашими реальными производственными потребностями, а не с гипотетическим будущим сценарием.
Недостаточная автоматизация сразу же создает узкие места в производстве. На предприятии используется 2D-манипулятор для экономии капитала. Вскоре они обнаруживают, что он не может очистить направляющие штифты новой матрицы. Манипулятор не может перемещаться по мусоропроводам. Это приводит к катастрофическим столкновениям, серьезным повреждениям инструментов и неделям незапланированных простоев.
Система 2D становится постоянным ограничением на линии пресса. Предприятие вынуждено отказаться от выгодных контрактов на поставку деталей глубокой вытяжки. Им приходится тратить чрезмерные капитальные затраты на сложные инжиниринговые штампы с внутренними азотными подъемниками, чтобы компенсировать недостаток вертикального вылета манипулятора. Первоначальная экономия быстро испаряется из-за этих эксплуатационных ограничений.
Уменьшите этот риск на этапе оценки поставщика. Перед закупкой обеспечьте комплексное кинематическое 3D-моделирование. Попросите поставщика выполнить детальное исследование радиуса действия, используя ваши реальные файлы САПР. Убедитесь, что предлагаемая 2D-система может физически безопасно перемещаться по самым сложным установкам инструментов, не требуя значительных модификаций штампа.
Интеграция современной автоматизации со старыми механическими прессами представляет собой уникальную задачу. Устаревшие прессы часто не имеют возможности точной остановки. Их системы сцепления и тормоза изнашиваются за десятилетия эксплуатации. Им не хватает современных интерфейсов ПЛК для бесперебойной связи. Это делает синхронизацию с высокоскоростным манипулятором крайне сложной и опасной.
Современный манипулятор для автоматизации 3D-штамповки требует точных данных о положении плунжера. Он всегда должен точно знать, где находится ход пресса. Старые печатные машины не могут обеспечить такую непрерывную обратную связь. Это создает серьезный риск столкновения, если пресс смещается за верхнюю мертвую точку, в то время как манипулятор находится внутри пространства матрицы.
Снизьте этот риск, сначала оценив модернизацию системы контроля прессы. Возможно, вам потребуется установить современные концевые выключатели с поворотными кулачками или абсолютные резольверы. Модернизация органов управления сцеплением/тормозом двойными предохранительными клапанами обеспечивает повторяемость тормозного пути. Модернизация ПЛК пресса часто является обязательным условием успешной установки манипулятора. Не подключайте передовую робототехнику к устаревшим средствам управления прессом.
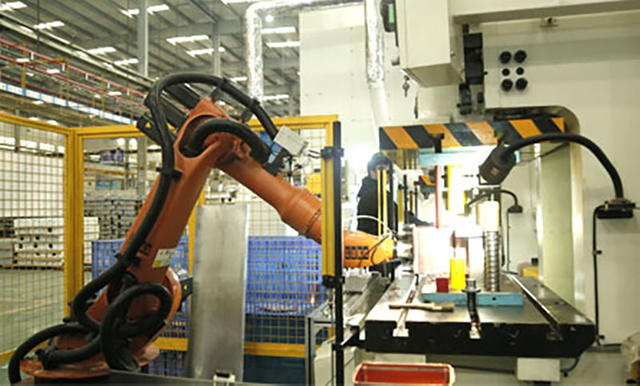
Выбор 2D-системы требует определенных условий эксплуатации. Вы должны тщательно оценить свои текущие и будущие производственные потребности. Эта архитектура превосходно работает в высокоскоростных средах низкой сложности. Рассмотрите возможность использования 2D-манипулятора, если ваше предприятие соответствует следующим критериям.
Ваше производство полностью состоит из плоских заготовок или деталей мелкой формы.
Ваши существующие штампы уже оснащены надежными пневматическими или гидравлическими подъемниками.
Максимальное количество ударов в минуту (SPM) является основным фактором прибыльности.
Бюджеты капитальных затрат на текущий финансовый год строго ограничены.
Вашей команде технического обслуживания не хватает опыта работы со сложными многоосными сервосистемами.
Окно пресса имеет ограниченный вертикальный зазор для обеспечения автоматизации над головой.
Ориентация детали остается одинаковой на протяжении всего процесса штамповки.
3D-система обеспечивает гибкость, необходимую для решения современных производственных задач. Он обрабатывает сложную геометрию, которую не могут обработать линейные системы. Вы должны оправдать более высокие инвестиции за счет увеличения возможностей. Если ваше предприятие сталкивается с этими производственными реалиями, рассмотрите возможность использования 3D-манипулятора.
Вы производите детали глубокой вытяжки, требующие значительного вертикального зазора для извлечения.
Детали требуют вращения в воздухе или переворачивания между операциями тандемного прессования.
Вы хотите упростить будущие конструкции штампов, исключив внутренние механические подъемники.
На вашем предприятии вручную обрабатываются тяжелые, неуклюжие панели, которые вызывают эргономические травмы.
Вы участвуете в торгах по сложным автомобильным или аэрокосмическим контрактам, требующим пространственных манипуляций.
Схема расположения прессовой линии требует навигации по большим спускным лоткам или удлинителям балок.
Для очень сложных настроек инструментов требуются расширенные возможности предотвращения столкновений.
Выбор оптимальной архитектуры автоматизации определяет эффективность вашего производства. Вы должны сбалансировать кинематические возможности с геометрией вашей конкретной детали. Тщательная техническая оценка предотвращает дорогостоящие ошибки реализации. Используйте эти знания для реализации стратегии модернизации вашей печатной линии. Выполните следующие практические шаги, чтобы начать обновление системы автоматизации.
Имея опыт работы с прессовым оборудованием и решениями для автоматизации штамповки, Kinglan поддерживает производителей, стремящихся повысить эффективность производства, возможности автоматизации и производительность прессовых линий. Ее отраслевые решения обеспечивают практическую основу для производителей, планирующих новые штамповочные линии или модернизирующих существующие производственные системы.
Проанализируйте текущий и прогнозируемый набор деталей, чтобы определить точные требования к вертикальному подъему.
Запросите 3D-кинематические исследования вылета у поставщиков, использующих ваши самые сложные файлы САПР.
Оцените устаревшие средства управления печатной машиной, чтобы определить необходимые обновления ПЛК или резольвера.
Рассчитайте влияние времени цикла движения по оси Z на требуемую производительность.
Оцените способность вашей группы технического обслуживания поддерживать технологию многоосных сервоприводов.
О: 2D-манипулятор не может поднимать детали вертикально. Он обрабатывает детали глубокой вытяжки только в том случае, если матрица оснащена механическими или пневматическими подъемниками. Эти подъемники должны полностью вытолкнуть деталь из полости на высоту переноса, прежде чем начнется горизонтальное движение. Это требует специального проектирования штампов.
Ответ: Перемещение в трех измерениях по своей сути занимает больше времени, чем перемещение в двух. Вертикальное перемещение по оси Z увеличивает время перемещения на доли секунды. Однако оптимизированное планирование маршрута и непрерывная синхронизация пресса могут значительно минимизировать потери времени цикла.
Ответ: 3D-системы требуют тщательного профилактического обслуживания. Технические специалисты должны проверять многоосные серводвигатели, прецизионные редукторы и сложные трассы для прокладки кабелей. Регулярная калибровка необходима для поддержания пространственной точности. Вы должны убедиться, что ваш обслуживающий персонал обучен работе с современными контроллерами движения.
О: Старые печатные машины требуют проверки системы управления. Пресс должен иметь надежные тормозные механизмы и современное управление сцеплением/тормозом. Для передачи точных данных о положении штока контроллеру манипулятора требуется современный интерфейс ПЛК и поворотные резольверы.
О: Да, 2D-манипуляторы, как правило, более жесткие. У них меньше подвижных осей и сочленений. Эта механическая простота сводит к минимуму вибрацию во время высокоскоростной передачи. Жесткие линейные направляющие поддерживают точное выравнивание, обеспечивая более высокую повторяемость базового положения.
Ответ: Да, многие 3D-манипуляторы имеют возможность вращения инструмента на конце руки. Они могут поднять деталь, повернуть или перевернуть ее в воздухе и поместить в следующий пресс в совершенно другой ориентации. Это устраняет необходимость в создании промежуточных таблиц вручную.


